رباتیک
ToyBlocks؛ محیطی شبیهسازیشده برای بررسی دقیقتر یادگیری رباتها
Hugging Face چارچوب FoundationWorlds را معرفی کرده است؛ نخستین محیط آن، ToyBlocks، با بازوی رباتیک و بلوکهای رومیزی امکان تولید خودکار تمرینها و سنجش عملکرد ربات را فراهم میکند.
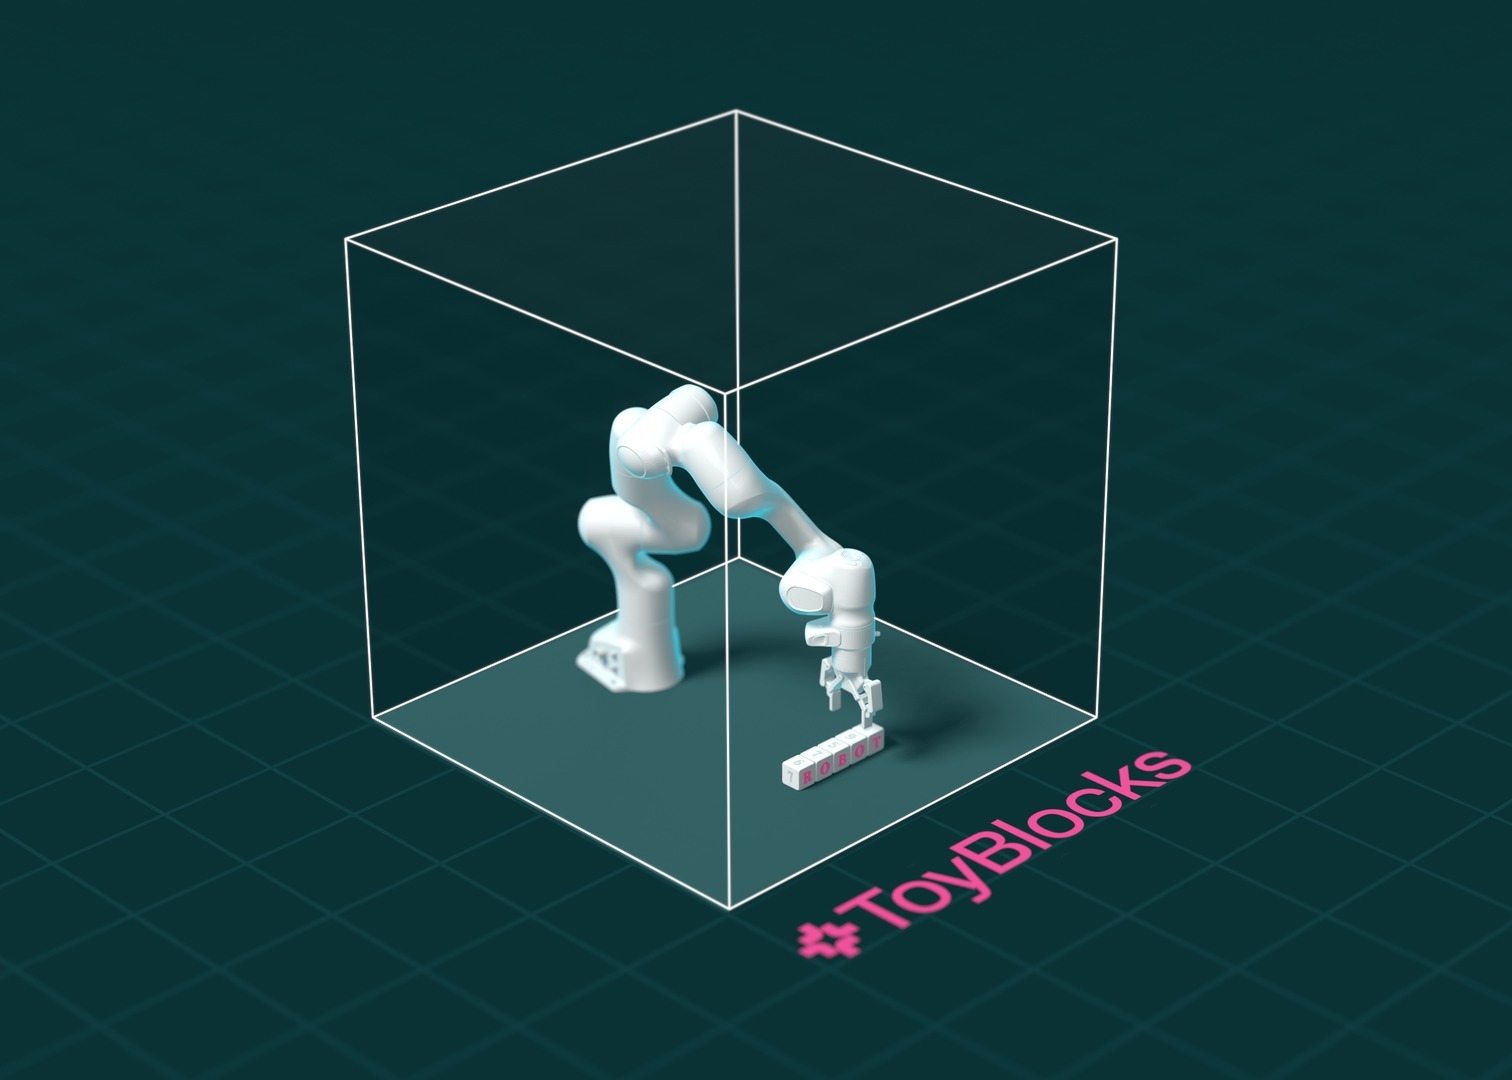
نمایشهای رباتها در کارهایی مانند تا کردن لباس یا مرتبکردن قطعات، اغلب محدودند و روشن نمیکنند ربات دقیقاً چه چیزی آموخته یا چرا شکست خورده است. Hugging Face میگوید پژوهشگران برای بررسی این پرسشها به محیطهایی کنترلشده نیاز دارند که در آن بتوانند دادهٔ آموزشی یا طراحی مدل را تغییر دهند، آزمایشها را تکرار کنند و علت خطا را دنبال کنند.
این شرکت چارچوب FoundationWorlds را برای ساخت چنین محیطهایی معرفی کرده است. هر FoundationWorld یک محیط شبیهسازیشدهٔ کنترلشده را با ابزارهایی برای تولید خودکار وظایف و نمایشهای آموزشی، و نیز معیارهایی برای سنجش رفتار ربات در گذر زمان، ترکیب میکند.
نخستین نمونه، ToyBlocks، محیطی شبیهسازیشده با یک بازوی رباتیک و بلوکهایی روی میز است. محیط عمداً ساده طراحی شده، اما ربات همچنان باید تعامل بلوکها را درک کند و هنگام هلدادن، برگرداندن و رویهمگذاشتن آنها دربارهٔ چیدمان تصمیم بگیرد.
ToyBlocks نمایشهای انجام وظایف را در شبیهسازی خودکار تولید میکند و به کنترل از راه دور ربات توسط انسان نیاز ندارد. پژوهشگران میتوانند نوع تجربههای آموزشی را تغییر دهند؛ برای نمونه، نمایشهای بیشتری از هلدادن یا برگرداندن بلوکها بسازند و سپس عملکرد ربات را روی وظایفی بسنجند که در آموزش حضور نداشتهاند.
Hugging Face میگوید این چارچوب برای مطالعهٔ پرسشهایی مانند اثر افزایش دادهٔ آموزشی بر پیشرفت مدلها و شیوهٔ ترکیب استدلال سطحبالا با کنترل دقیق فیزیکی طراحی شده است. این شرکت قصد دارد با ToyBlocks آغاز کند و رویکرد FoundationWorlds را به محیطهای پیچیدهتر گسترش دهد.
این گزارش به کمک هوش مصنوعی تهیه شده است. مطالب براساس منابع درجشده تنظیم شدهاند؛ صحت مستقل همه ادعاها تضمین نمیشود.
منبع: Hugging Face — مشاهده منبع اصلی ↗
رد این داستان در رادار
خبرهای مرتبط از آرشیو منتشرشده